


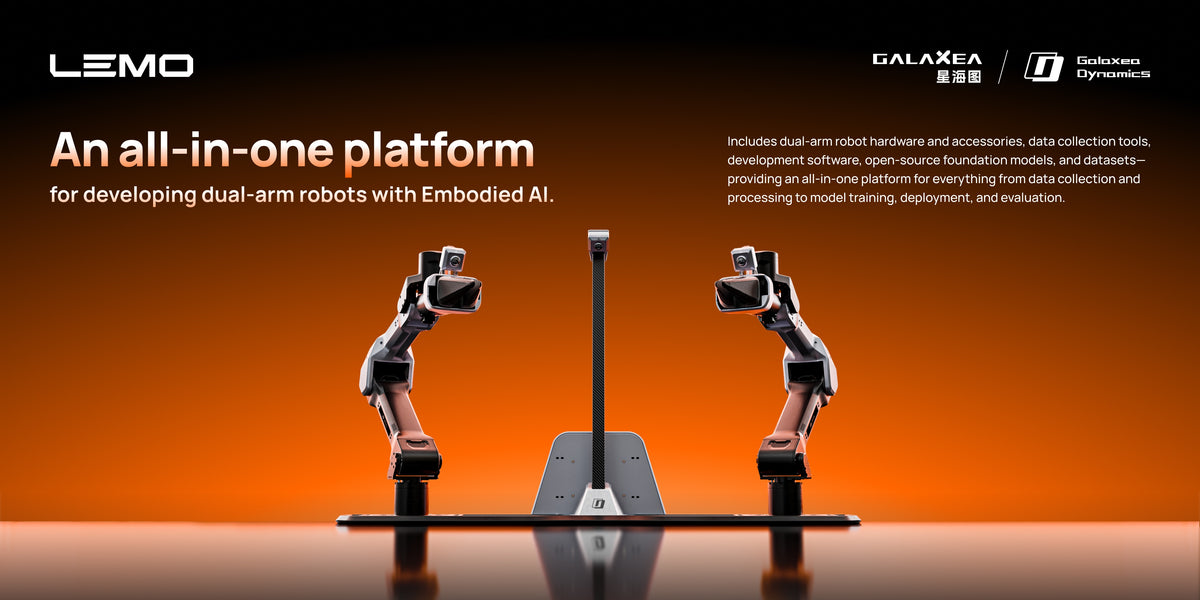
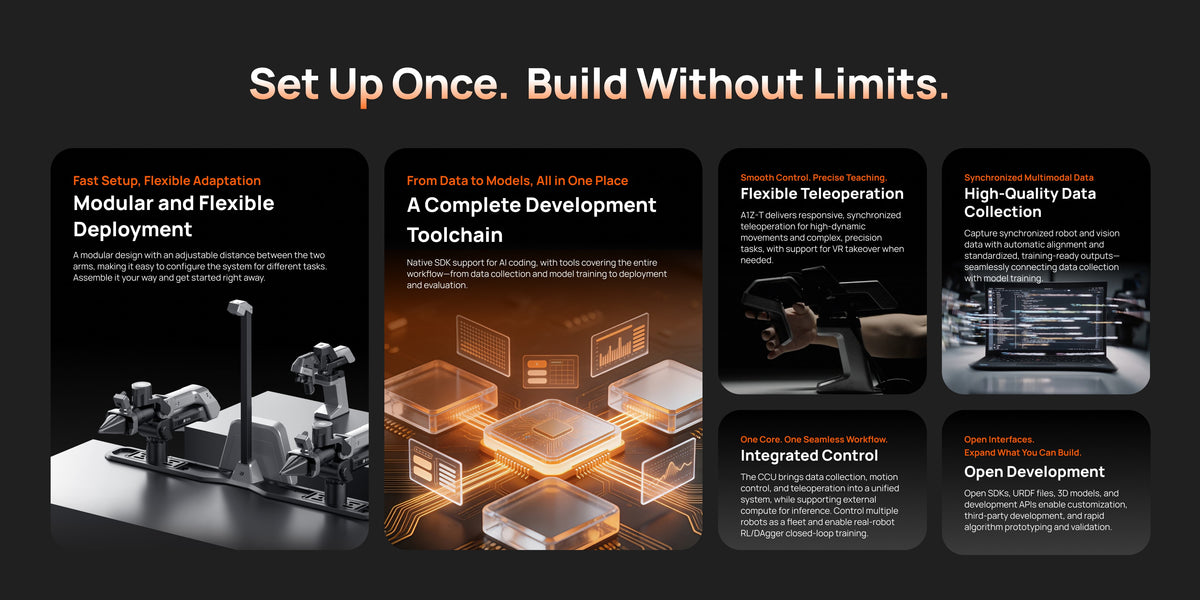
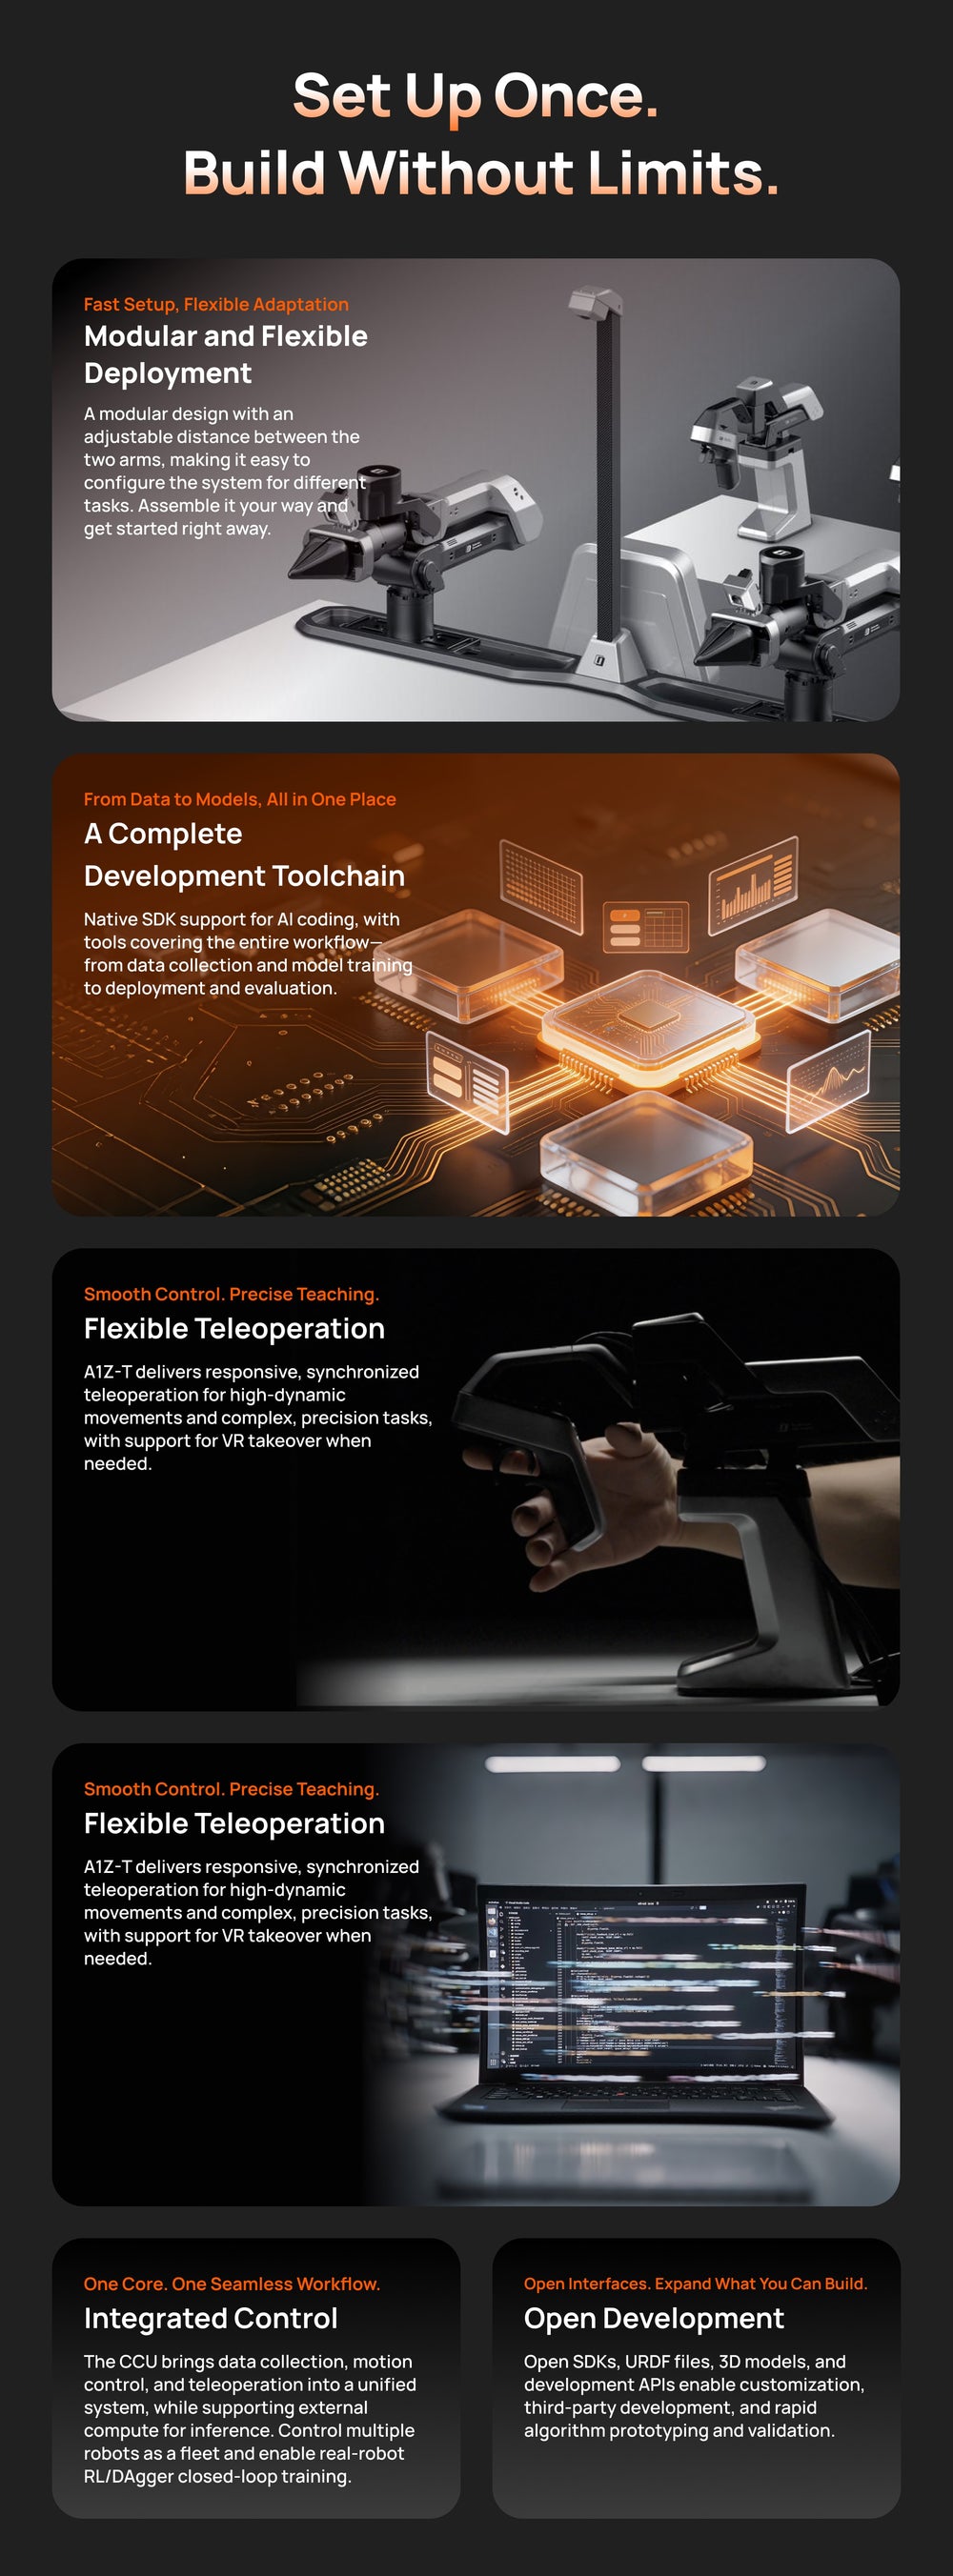


Modulare und flexible Bereitstellung: Ein modulares Design mit einstellbarem Abstand zwischen den beiden Armen, wodurch sich das System leicht für verschiedene Aufgaben konfigurieren lässt. Stellen Sie es nach Ihren Wünschen zusammen und legen Sie sofort los.
Eine vollständige Entwicklungsumgebung: Native SDK-Unterstützung für KI-Programmierung mit Tools, die den gesamten Workflow abdecken – von der Datenerfassung und dem Modelltraining bis hin zur Bereitstellung und Evaluierung.
Flexible Teleoperation: A1Z-T bietet reaktionsschnelle, synchronisierte Teleoperation für hochdynamische Bewegungen und komplexe Präzisionsaufgaben, bei Bedarf mit Unterstützung für VR-Übernahme.
Hochwertige Datenerfassung: Erfassen Sie synchronisierte Roboter- und Bilddaten mit automatischer Ausrichtung und standardisierten, für das Training optimierten Ausgabedaten – für eine nahtlose Verbindung von Datenerfassung und Modelltraining.
Integrierte Steuerung: Die CCU vereint Datenerfassung, Bewegungssteuerung und Teleoperation in einem einheitlichen System und unterstützt externe Rechenleistung für die Inferenz. Steuern Sie mehrere Roboter als Flotte und ermöglichen Sie ein geschlossenes RL/DAgger-Training mit echten Robotern.
Offene Entwicklung: Offene SDKs, URDF-Dateien, 3D-Modelle und Entwicklungs-APIs ermöglichen Anpassungen, Entwicklungen durch Dritte sowie schnelles Prototyping und Validierung von Algorithmen.
Optional (A1Z-T Teleoperationsarm/ LEMO-Flightcase)
Ihre Bestellung wird normalerweise innerhalb von 7 Werktagen versandt. Wir setzen alles daran, Ihre Bestellung so schnell wie möglich zu versenden. Sobald Ihre Bestellung versandt wurde, erhalten Sie eine E-Mail mit weiteren Informationen. Internationale Bestellungen werden voraussichtlich innerhalb von 7–60 Werktagen zugestellt. Die Lieferzeiten variieren je nach Standort.
Für technischen Support kontaktieren Sie bitte support@galaxea-ai.com für weitere Unterstützung.
Flexible Montage & Bereitstellung
Das modulare Design ermöglicht eine flexible Anpassung des Abstands zwischen den beiden Armen und passt sich so verschiedenen Aufgabenanforderungen an. Sofort einsatzbereit.
Vollständige Entwicklungsumgebung
Mit KI-gestützter Programmierung und einem nativen SDK deckt die Entwicklungstoolchain den gesamten Workflow von der Datenerfassung und dem Modelltraining bis hin zur Bereitstellung und Evaluierung ab.
Flexible Teleoperation (Optional)
A1Z-T ermöglicht eine flüssige, reaktionsschnelle Teleoperation unter hochdynamischen Bedingungen und unterstützt komplexe sowie präzisionsintensive Aufgaben und die VR-Übernahme.
Integrierte Steuerung
Die CCU integriert Datenerfassung, Bewegungssteuerung und Teleoperation mit Unterstützung für externes Computing zur Inferenz.
Offene Entwicklung
Offenes SDK, URDF, 3D-Modelle und Entwicklungsschnittstellen unterstützen die Sekundärentwicklung und Algorithmenvalidierung.

Forschung
Embodied AI, Imitationslernen, Robotermanipulation.

Daten
Datenerfassung und Modelltraining für Roboter in der realen Welt.

Validierung
Algorithmen, Modelle und Roboteraufgaben schnell validieren.

Innovation
Zweiarm-Koordination, Interaktionsexperimente.
LEMO Zweiarmige Desktop-Bedienplattform
A1Z-T Teleoperationsarm (optional)
G1Z-Greifer (optional)
Für detailliertere Informationen besuchen Sie bitte unser GitHub-Repository. → userguide-A1Z
A1Z bietet ein SDK, das nativ für KI-Programmierung entwickelt wurde, mit APIs und Code, die es KI-Coding-Tools wie Cursor, Claude Code und Copilot ermöglichen, die Robotik-Plattform zu verstehen und präzisen Roboter-Steuerungscode direkt zu generieren – was die Notwendigkeit für manuellen Glue-Code drastisch reduziert.
Eine Wiederholgenauigkeit von 0,1 mm ist ein weit anerkannter Maßstab für leichte Roboterarme, der ein Leistungs- und Präzisionsniveau bietet, das die Entwicklungsanforderungen der meisten Anwender weitgehend erfüllen kann.
Spezifische Entwicklungsanforderungen, einschließlich der Bereitstellung von Algorithmen und Modellen, müssen von den Benutzern auf ihren eigenen Host-Rechnern bearbeitet werden. A1Z konzentriert sich darauf, kostengünstige, sofort einsatzbereite All-in-One-Hardwarelösungen für die Ausführungsseite anzubieten. Wir planen außerdem den Aufbau einer Entwickler-Ökosystem-Plattform, um das Teilen und die Verbreitung von Demos zu unterstützen, die mit A1Z-Roboterarmen entwickelt wurden. Bleiben Sie dran.
Der Abstand zwischen den beiden Schraubenlöchern beträgt 25 mm. Die Lochtiefe ab der Gehäuseoberfläche beträgt 10 mm, bei einer maximalen sicheren Gewindetiefe von 8 mm.
Barrieren abbauen. Mehr bauen.
A1Z setzt sich dafür ein, die Roboterentwicklung durch die kontinuierliche Erweiterung unserer Entwicklertools und Software-Stacks zugänglicher zu machen. Von der traditionellen Robotikentwicklung – einschließlich Bewegungssteuerung und Roboterbetrieb – bis hin zu Embodied AI-Algorithmen und der Modellentwicklung ist unsere Plattform darauf ausgelegt, den gesamten Entwicklungsprozess zu unterstützen.
Unser KI-Coding-natives SDK ist ein Beispiel dafür. A1Z stellt ein SDK bereit, das nativ für das KI-Coding entwickelt wurde. Mit APIs und Code ermöglicht es KI-Codierungstools wie Cursor, Claude Code und Copilot, die Robotikplattform zu verstehen und direkt präzisen Robotersteuerungscode zu generieren – was den Bedarf an manuell geschriebenem Glue-Code drastisch reduziert.
Durch unsere Entwickler-Community bauen wir zudem ein offenes Robotik-Ökosystem auf, in dem Entwickler Ideen austauschen, zusammenarbeiten und die Zukunft mitgestalten können. Weitere Unterstützung für Software- und Hardware-Ökosysteme ist in Arbeit. Bleiben Sie gespannt.
