


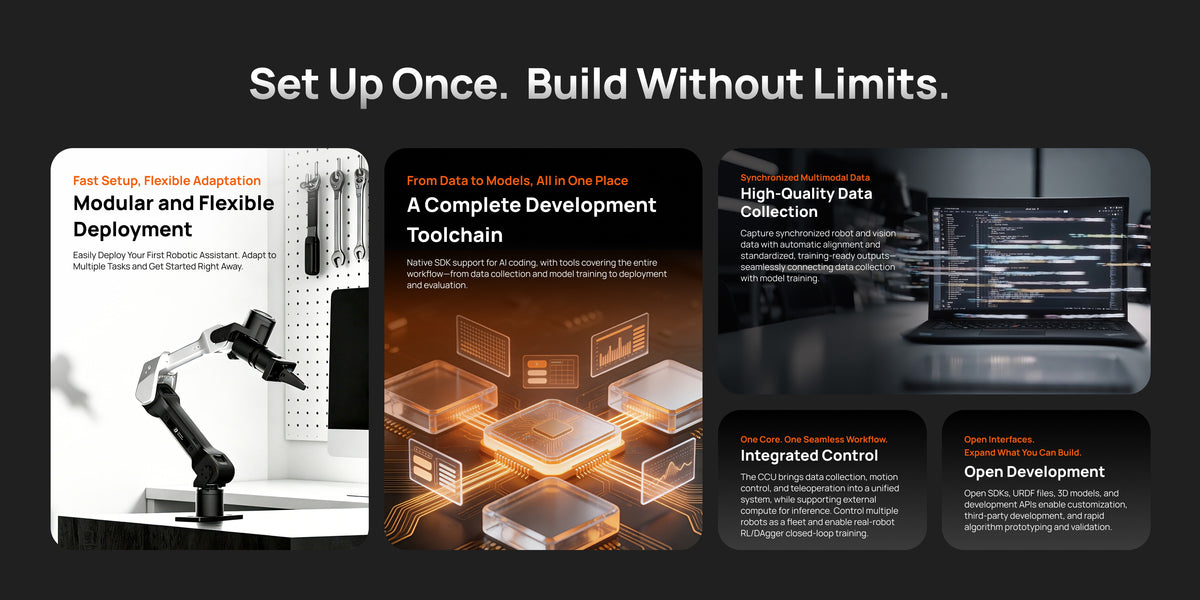
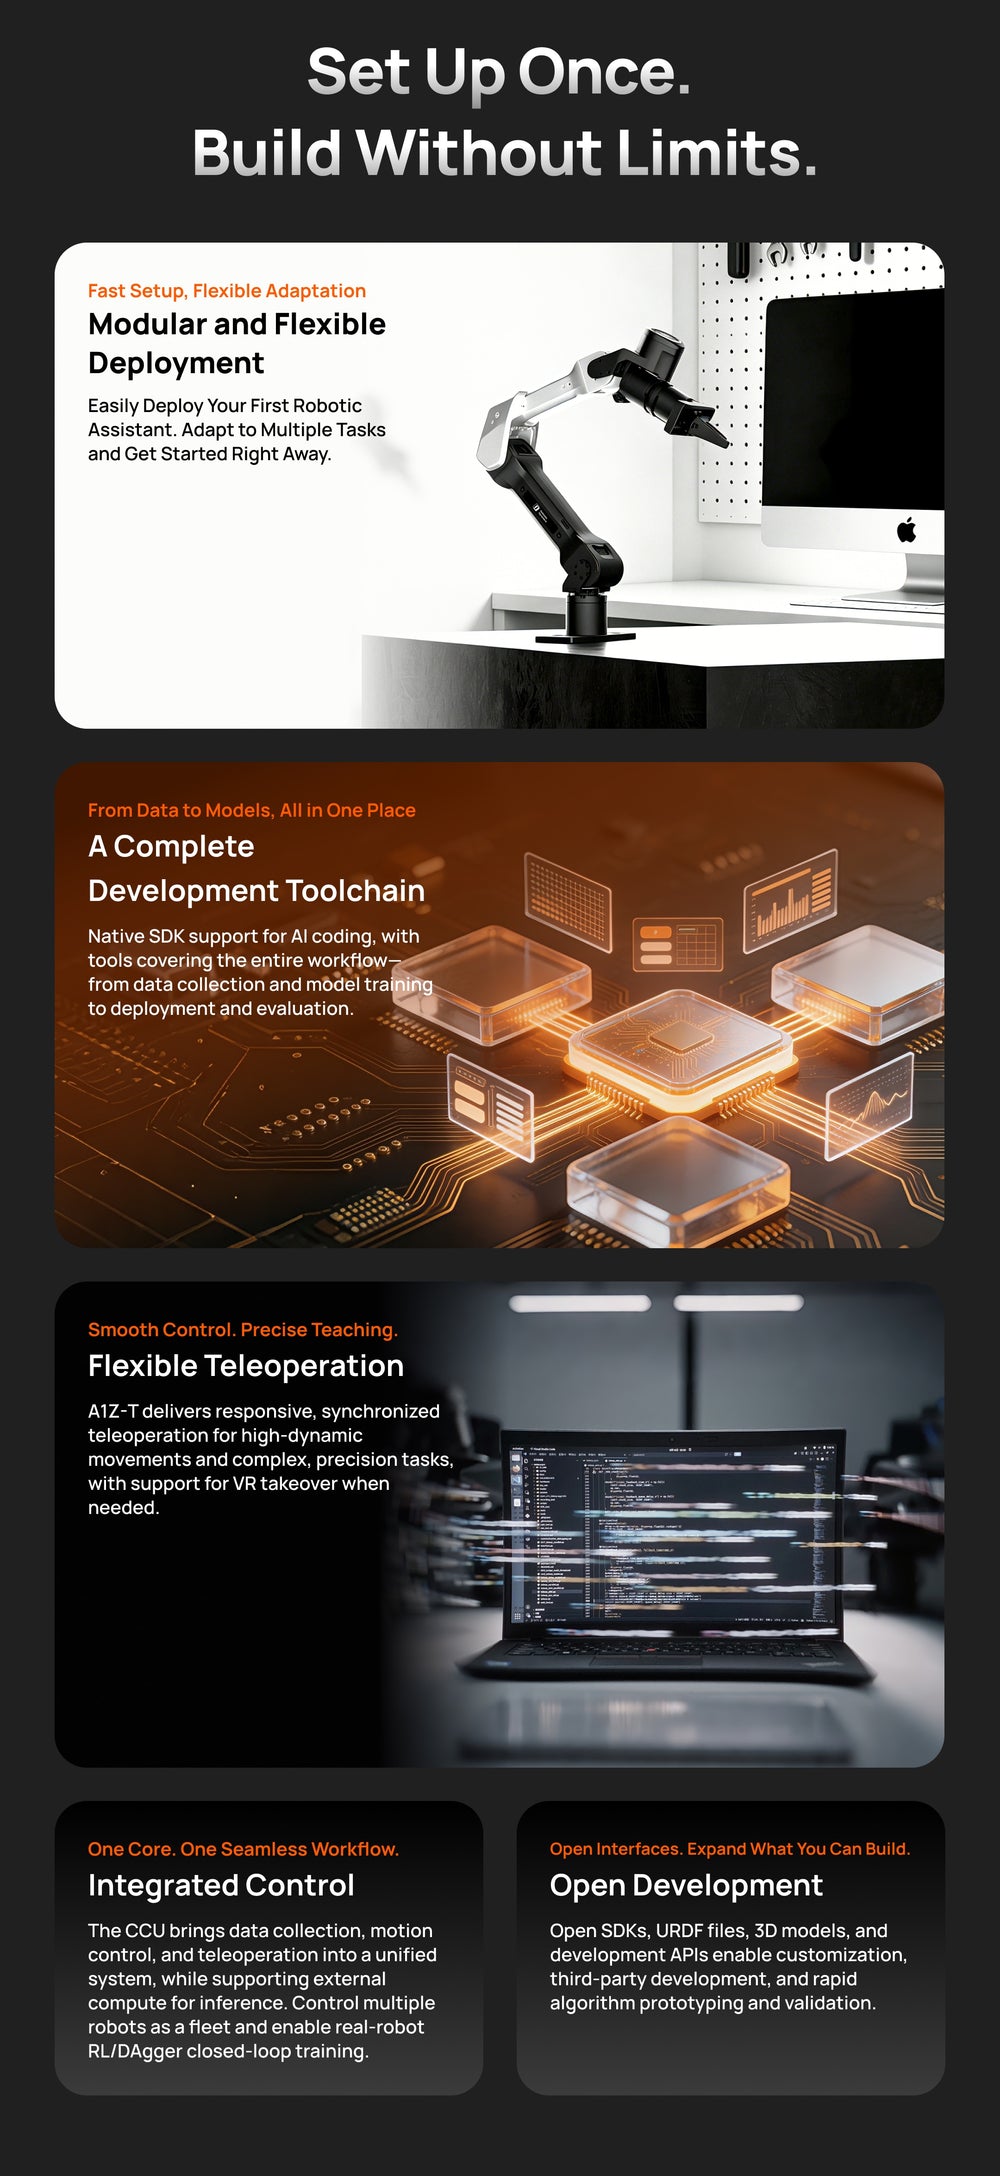


高质量数据采集: 同步采集机器人运行数据与视觉数据,自动完成数据对齐,输出标准化、可直接用于训练的数据,实现数据采集与模型训练的无缝衔接。
一体化控制: CCU 将数据采集、运动控制与遥操作整合于统一系统,并支持外部算力进行推理。支持多机器人集群控制,并实现基于真实机器人的强化学习(RL)/模仿学习(DAgger)闭环训练。
开放开发生态: 提供开放的 SDK、URDF 文件、3D 模型及开发 API,支持功能定制、第三方开发,以及算法的快速原型开发与验证。
核心参数: 机身重量仅 5 kg,额定负载 3 kg,峰值负载 5 kg,重复定位精度达 ±0.1 mm,并支持同构主从遥操作。
全关节制动,安全可靠: 在断电、过热或过流等情况下,全关节制动机制可保持机械臂姿态,保护机器人设备与操作人员的安全。
目标用户与应用场景: 面向具身智能开发者、创客、科研实验室及教育机构。
订单通常会在14个工作日内发货,我们会尽快处理您的订单。订单发货后,您将收到包含详情信息的电子邮件。国际订单预计在20至45个工作日内送达。具体送达时间因地区而异。
如需技术支持,请联系 support@galaxea-ai.com 以获取进一步帮助。
轻量灵活部署
仅 5 kg 的轻量化机身,支持免工具安装,可快速部署于桌面及多种开发环境。小巧灵活,随时开始机器人开发与应用探索。
精准力控
将高性能力控与精密运动控制相结合,实现 ±0.1 mm的重复定位精度。从轻柔拿取糕点、平稳冲泡咖啡,到执行精细的焊接任务,在各类应用中均能展现出精准、稳定的运动控制能力。
高性能负载
在轻量化机身下实现 3 kg 额定负载与 5 kg 峰值负载,兼顾灵活性与承载能力,适用于多种应用场景。
同构主从遥操作(选配)
采用同构主从臂设计,支持直观、灵敏的遥操作与动作示教。结合便捷的部署方式,帮助开发者快速上手机器人控制与数据采集。
AI Coding 原生开发
AI Coding–Native SDK 将 AI Coding 融入机器人开发流程,帮助开发者快速生成、调试和验证控制代码,降低开发门槛。
打造机器人,开创机器人技术的未来。
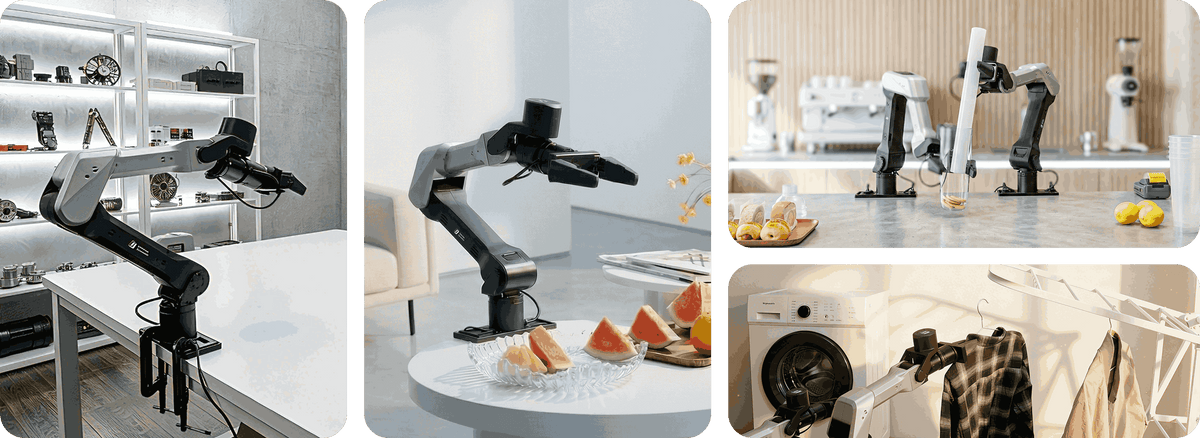
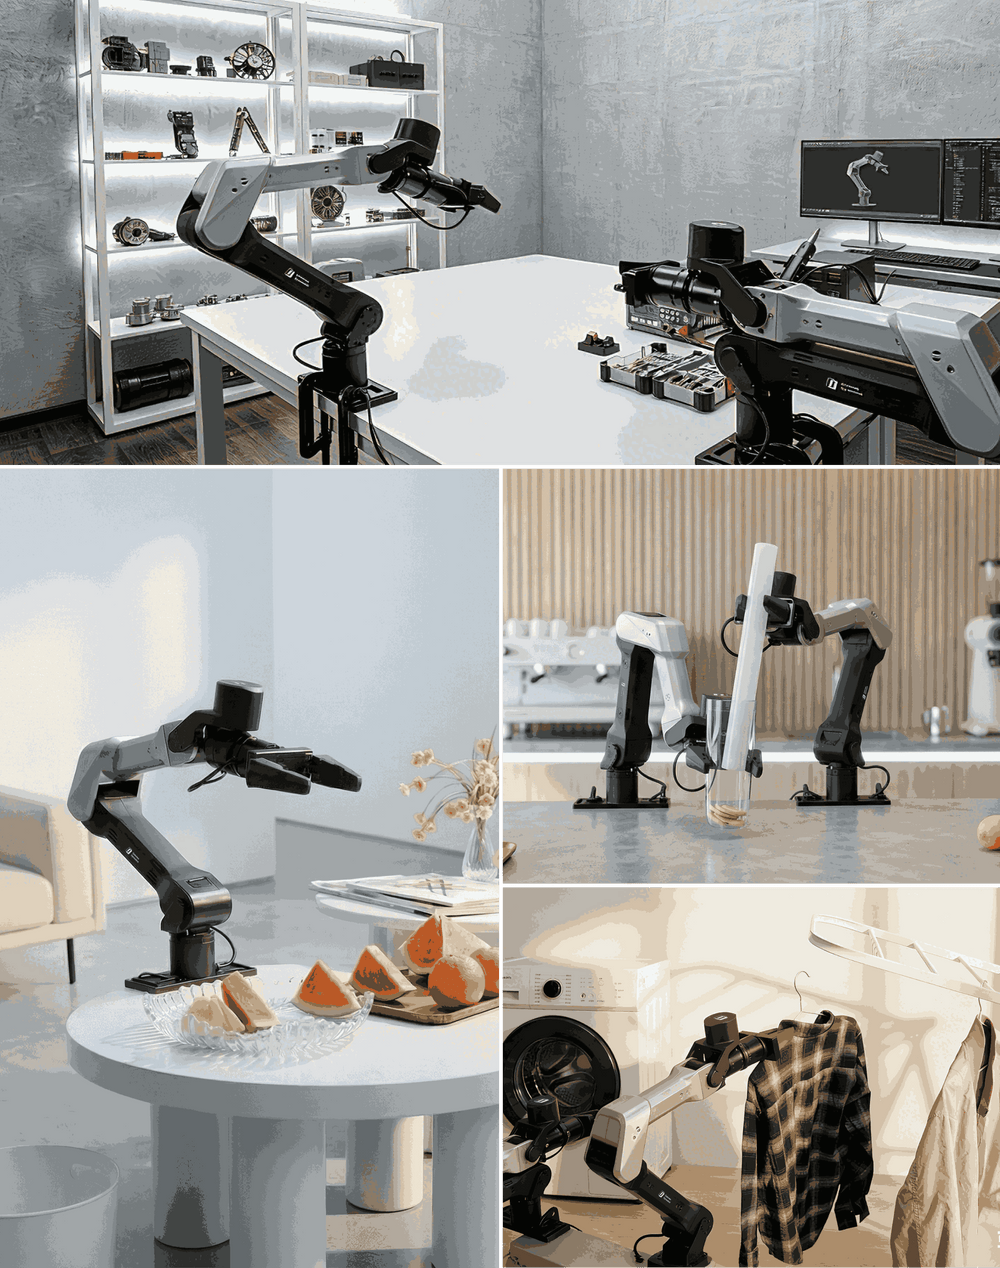

科研探索
具身智能、模仿学习、机器人操作。

数据采集
真实场景机器人数据采集与模型训练。

验证评估
快速验证算法、模型与机器人任务。

创新实验
双臂协同与交互实验。
LEMO A1Z 六自由度机械臂
G1Z 夹爪(选配)
A1Z 提供专为 AI Coding 设计的 SDK,通过 API 和代码接口,让 Cursor、Claude Code、Copilot 等 AI 编程工具能够理解机器人平台,并直接生成准确的机器人控制代码,大幅减少手动编写胶水代码的工作量。
0.1 mm 的重复定位精度是轻量化机械臂广泛认可的基准,其性能和精度水平能够满足大多数用户的开发需求。
具体的开发需求(包括算法和模型部署)需要用户在自己的主机上自行处理。A1Z 专注于为执行端提供高性价比、开箱即用的多合一硬件解决方案。我们还计划构建一个开发者生态平台,以支持基于 A1Z 机械臂开发的演示程序的共享与分发。敬请期待。
两个螺孔的中心距为 25 mm。螺孔从外壳表面起的深度为 10 mm,最大安全螺纹深度为 8 mm。
降低门槛,成就更多。
A1Z 致力于通过不断扩展开发者工具和软件栈,让机器人开发变得更加简单。从运动控制、机器人操作等传统机器人开发,到具身智能算法与模型开发,我们的平台旨在支持完整的开发工作流。
我们的 AI Coding 原生 SDK 就是一个典型案例。A1Z 提供专为 AI Coding 设计的 SDK,通过 API 和代码接口,让 Cursor、Claude Code、Copilot 等 AI 编程工具能够理解机器人平台,并直接生成准确的机器人控制代码,大幅减少手动编写胶水代码的工作量。
通过我们的开发者社区,我们正在构建一个开放的机器人生态系统,让开发者能够在此分享创意、开展协作,并共同定义未来。更多软硬件生态支持即将到来,敬请期待。

